了解压缩机脉动、先导传感、远程传感和启闭压差如何影响先导式安全阀(POSRV)的稳定性、回座以及工程/询价评审。

先导式泄压阀可作为压缩机超压保护的候选方案,但压缩机工况会带来静态数据表无法回答的问题。其中最重要的问题往往很简单:
当压缩机系统脉动、泄压阀正在排放或泄放后压力正在恢复时,先导阀实际感受到的压力是多少?
该问题涉及三个方面——压力动态、压力信号采集以及启闭压差/回座.
即使安全阀具有合适的整定压力基准和所需泄放量,如果先导阀接收到的压力信号不具代表性、入口管路布置造成不利的压力损失,或阀门的关闭特性与压缩机的工作压力范围不匹配,仍需要进一步的工程审查。
因此,压缩机POSRV的评审不应从询问哪种先导设计“最好”开始。应先识别压力现象,再追踪压力信号至先导阀,检查主阀流道,最后确认所选结构如何开启和回座。
区分压缩机脉动与阀门引起的循环动作
压缩机泄压阀周围不稳定的压力曲线并不都是同一个问题。 压缩机产生的脉动、短时压力尖峰,以及与泄压阀入口或取压布置相关的循环动作,可能表现相似,但需要检查的内容不同。
往复式压缩机可能在相连的吸入和排出系统中产生重复的压力脉动。短时压力尖峰则不同:它可能是向整定工况逼近的瞬态波动,而不是重复性的压力模式。
泄压阀开始排放后,还可能出现另一种机理。在适用的先导式结构中,显著的入口压力损失会降低阀门入口或本地取压点的压力。若该局部压力变化改变了先导阀的动作,阀门可能关闭或减小阀瓣升程,随后压力恢复,循环便可能重复发生。
即 阀门/系统循环动作, 并不自动证明压缩机脉动是根本原因。
| 您观察到的现象 | 首先需要排查的问题 |
|---|---|
| 压缩机运行期间已存在重复性压力波动 | 脉动源是压缩机还是相连管道? |
| 短时波动接近阀门整定条件 | 这是瞬态波动还是压力尖峰? |
| 循环动作主要在泄压阀开始排放后出现 | 是否涉及入口压力损失、感压与阀门响应的相互作用? |
| 波动来源不明确 | 在更改阀门配置之前,先分析压力特性。 |
这一区别会改变工程应对方式。
当先导阀响应的是不具代表性的局部压力时,远程引压管可能适用。但它并不能自动解决压缩机系统其他位置产生的压力脉动。同样,用于抑制快速压力峰值的装置,也不应被假定为可以纠正入口压力损失问题。
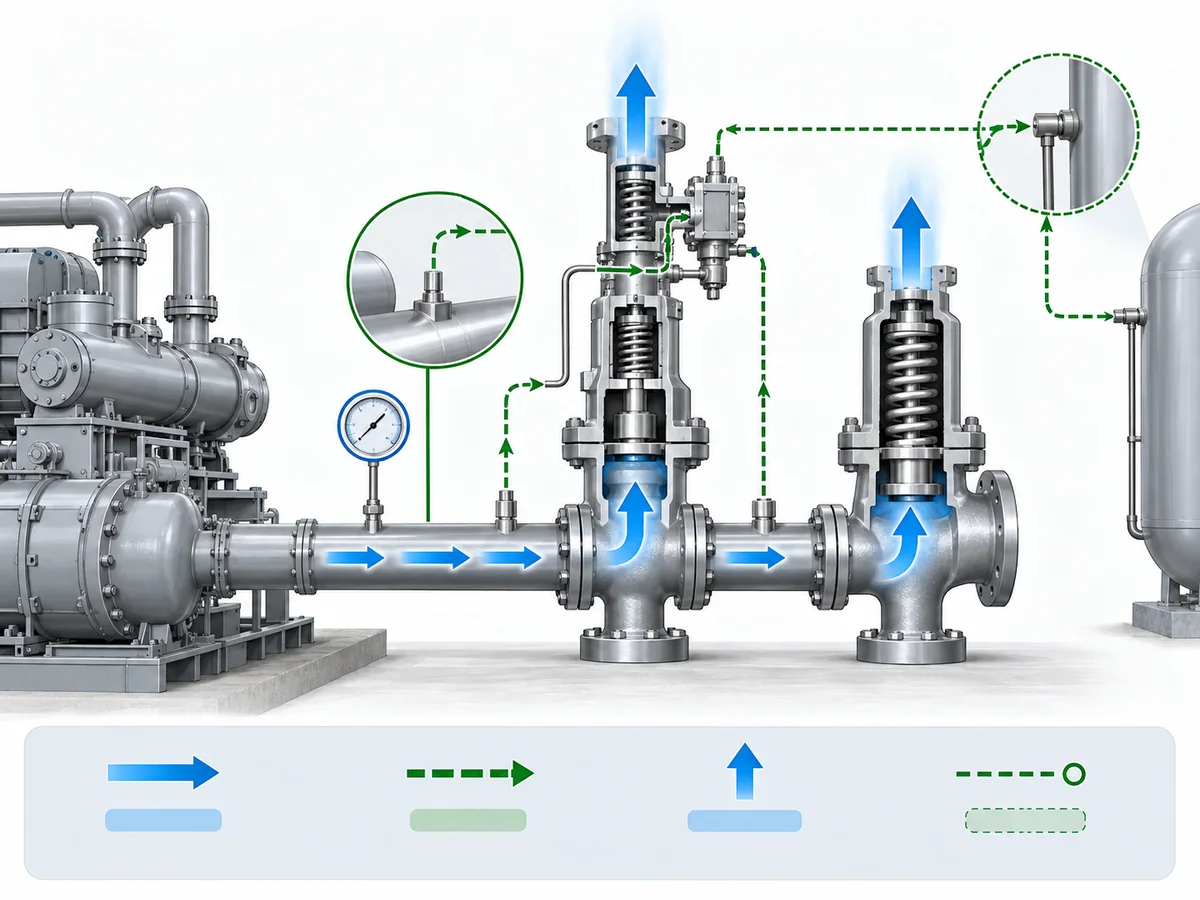
Emerson 现行的 Anderson Greenwood 200/400/500/700/800 系列资料将这两者视为两种不同的功能:压力尖峰阻尼器用于存在脉动的气体压缩机工况,此时快速尖峰可能接近整定工况;而远程压力传感则用于将先导阀的压力基准引至更能代表被保护系统压力的位置,以应对入口压力损失导致阀入口本地信号偏低的情况。
Anderson Greenwood 先导式泄压阀技术数据.
在更改阀门配置之前,应确定:
压力扰动源自何处?它是在泄压阀开启之前就已存在,还是仅在泄放流量开始后才出现?
先导阀实际感应的是哪个压力?
先导式泄压阀并不响应一个称为“系统压力”的抽象值。” 它响应的是通过其实际引压路径传递到先导阀的压力。
在常见的内置感应式 POSRV 结构中,压力取自主阀入口,并通过先导/控制回路传递。在合适的入口条件下,这可以充分代表被保护系统,使阀门按预期运行。
但在所有安装条件下,以下三个压力不应被自动视为相同:
被保护系统压力 → 取压点压力 → 输送至先导阀的压力
在泄放流动过程中,被保护设备与阀门入口之间的压力损失会使阀入口处的局部压力与上游系统压力不同。若先导阀在本地取压,这一差异可能成为阀门控制行为的一部分。
因此,审查压缩机工况的工程师应确认三件事。
压力在哪里取压?
先导阀是在主阀入口附近内部取压,还是从其他位置取压?
当泄放流动开始时,该点的压力会发生什么变化?
在阀门开启前看似具有代表性的取压位置,在出现显著流量后可能经历不同的压力。
信号如何传递至先导阀?
远程取压连接是阀门控制系统的一部分,而不仅仅是仪表安装上的便利。其布置必须遵循实际先导阀设计和供应商要求。
这并不意味着内置取压本质上不适合压缩机,也不意味着远程取压本质上更优越。
因此,工程问题变为:
在阀门被评估的工况下,到达该先导阀的压力是否能足够准确地代表被保护系统?
关于先导式安全阀完整的先导阀/主阀动作顺序,请参见 先导式安全阀的工作原理. 该页面介绍的是POSRV更广泛的工作原理,而本文则聚焦于压缩机系统的压力传感与动态行为。
远程传感:能修正什么——不能修正什么
当远程传感用于修正明确的压力基准问题时,它具有实际价值。不应将其视为通用的抗脉动功能。
远程传感能修正什么
当泄放过程中入口压力损失变得显著时,直接安装在主阀入口处的先导阀所感知的压力可能低于被保护系统上游更远处的实际压力。
对于适用的 POSRV 结构,远程传感将先导阀的压力基准移至系统的另一位置。Emerson 的 Anderson Greenwood 资料指出,其目的是让先导阀在更能准确代表被保护系统的位置感受压力,并防止与入口压力损失过大相关的快速循环。
Anderson Greenwood 远程压力传感指南.
远程传感不能修正什么
主泄放流仍然通过已安装的入口管道。
改变先导阀的压力传感位置并不能 不 消除该主流通路径中的实际压力损失。同一份 Emerson 资料明确区分了这两种效应:远程传感可以稳定先导阀的压力基准,而当存在入口压力损失时,泄放能力仍可能降低。
这就引出了本文最重要的区别之一:
修正先导阀的压力参考点与修正已安装的泄放流道并不是一回事。
远程传感还会带来供应商特定的设计问题。传感管线走向、管件、标高影响、过滤器、连接细节及允许的布置方式都可能很重要,但这些要求应来自实际阀门制造商,而不是从其他 POSRV 系列照搬。
API 520 第 II 部分是关于压力泄放装置安装的标准,并明确包含 PRD 安装的工程分析。这里它是一个有用的边界:传感方案不能替代对已安装进口和出口系统的审查。
API 520 第 II 部分.
在指定远程感压之前,请完成四项检查:
- 确定压力扰动的来源。
- 确定先导阀当前感知的是哪个压力。
- 判断改变感压来源是否能解决该机理问题。
- 单独验证主阀入口和泄放流道。
压缩机POSRV不应仅仅因为其先导阀获得了更具代表性的压力信号就通过安装审查。
突开式与调节式先导阀:使响应与压力动态相匹配
“先导式”并不是一种开启行为。 突开式与调节式先导阀对主阀升程的控制方式不同,因此先导阀结构型式应纳入动态工况评审。
在突开式或快开式结构中,先导阀可以指令主阀相对快速地过渡到泄放状态。在适用设计中,调节式结构则可以根据泄放需求改变主阀阀瓣升程。
Baker Hughes 的 Consolidated 2900-40 Gen II POSRV 技术规格区分了非流动突开式和调节式先导阀配置,并将脉动能力列为产品系列的一项运行考虑因素。
Consolidated 2900-40 Gen II POSRV 技术规格.
这些差异很重要,但它们并不 不 构成普遍适用的压缩机选型结论。
| 审查点 | 突开式先导阀 | 调节式先导阀 |
|---|---|---|
| 主阀响应 | 在适用设计中过渡更离散或更迅速 | 主阀升程可随泄放需求变化 |
| 动态工况问题 | 在规定的压力特性和入口布置条件下,实际设计能否保持稳定? | 调节型响应是否适合规定的压力特性和所需泄放工况? |
| 回座特性 | 必须针对具体先导阀/主阀设计进行核查 | 还必须针对具体设计进行核查 |
| 选型依据 | 实际先导阀和工况的制造商数据 | 实际先导阀和工况的制造商数据 |
调节型先导阀不应被描述为抗脉动装置。脉冲式先导阀也不应仅因压缩机产生动态压力而被否定。
向供应商提出更具体的问题:
当压力接近整定条件、泄放过程中发生变化并下降至回座压力时,该具体先导阀/主阀结构如何动作?
这样可使比较围绕实际压缩机工况展开,而不是变成泛泛的功能排名。
启闭压差与回座必须适应压缩机运行范围
在本文中, 启闭压差是指安全阀整定压力与回座压力之间的压力差. Baker Hughes 在其 Consolidated POSRV 术语中使用了该定义,而 ASME PTC 25-2023 仍是现行压力泄放装置性能试验的 ASME 规范。
Consolidated 2900-40 POSRV 手册.
ASME PTC 25-2023.
这与压缩机组的“blowdown”或系统泄压不同。
该术语边界很重要,因为有用的工程问题不是:
“该阀门的启闭压差百分比是多少?”
而是:
压力必须下降到多少该阀门才会回座,以及该关闭特性是否与压缩机系统的正常压力和恢复压力相容?
将整个过程视为一个运行包络:
正常运行 → 压力上升 → 开启/整定状态 → 泄放 → 压力下降 → 回座
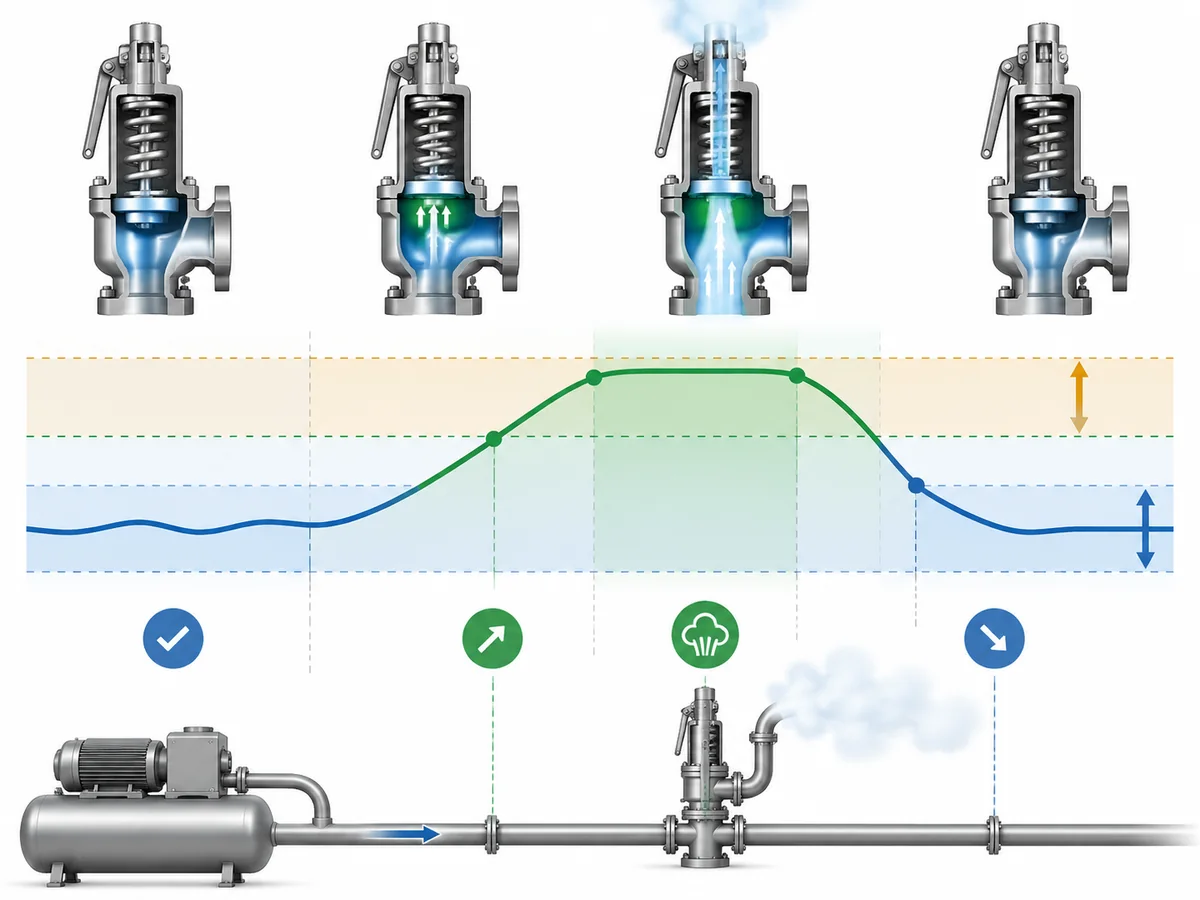
突开式和调节式先导阀可能具有不同的开启和关闭特性。Baker Hughes 产品资料还显示,对于特定的 Consolidated 先导阀系列,启闭压差是可调的且因产品而异,这正是为什么不应将某一先导阀的样本值当作通用压缩机规则。
Consolidated 2900/2900 TM 技术规格.
请综合审查以下四项内容:
- 正常工作压力与最大预期工作压力;;
- 相关的脉动或瞬态行为;;
- 阀门整定压力基准;;
- 阀门实际回座行为。
Baker Hughes POSRV 术语特别提醒,泵和压缩机排出管线可能需要更大的工作压力与整定压力之间的间隔,因为可能存在往复活塞压力脉动。这是针对动态工况的制造商指导,而不是可照搬到每个压缩机项目的通用百分比。
Baker Hughes Consolidated POSRV 术语.
这并不能证明应采用单一通用的工作裕量或启闭压差百分比。可接受的关系取决于实际阀门结构、压缩机压力行为、适用项目依据和制造商证据。
如果这些关系定义不够明确,无法判断阀门能否按预期回座并保持关闭,即使其公称压力等级和排量看似合适,该候选方案仍应处于待审查状态。
压缩机先导式安全阀询价:核实已安装系统,而不仅是阀门本身
一份实用的压缩机先导式安全阀询价需要的信息不止介质、温度、压力和连接尺寸。 它需要足够的信息来界定泄放工况、理解先导阀的压力信号,并审查已安装的入口和排放系统。
ISO 4126-4:2013 仍是现行 ISO 先导式安全阀产品标准,并于 2025 年再次确认。ISO 明确指出,该标准 产品标准 并且不提供在压缩机系统中选择或应用 POSRV 的应用指南。
ISO 4126-4.
API 现行标准计划 将定径/选型与安装分开。API 520 Part II 是审查已安装泄压装置布置的相关安装侧参考,而不是将感测附件视为管道审查的替代。
API 520 第 II 部分.
对于压缩机先导式安全阀审查,将输入信息分为六组。
泄放工况依据
确认:
- 受保护的设备或压力边界;;
- 可信的超压工况;;
- 所需泄放量;;
- 适用的项目或规范依据。
不应根据阀门类型来推断泄放工况。
工艺条件
视情况提供:
- 流体及相态/状态;;
- 正常工作压力;;
- 整定压力基准;;
- 工作温度;;
- 泄放温度;
- 所需排量及相关定径数据。
压缩机压力动态特性
如果脉动、压力峰值或不稳定压力属于关注问题,仅说明“脉动工况”信息不足。
可用的评审输入包括:
- 压缩机类型;;
- 预期或观察到的压力波动情况;;
- 该压力在何处观察到;;
- 该压力是压缩机正常运行期间就存在,还是主要在泄压阀排放时出现;;
- 如有压力记录曲线或脉动研究资料,请一并提供。
这些是工程评审所需的输入资料,并不表示每个项目都按某一特定标准要求提供相同的数据集。
先导与感压布置
需明确:
- 已知情况下为突开式还是调节式先导;;
- 内取压/就地取压还是远程取压;;
- 取压位置;;
- 适用时提供远程取压管线信息;;
- 拟采用的任何过滤器、阻尼器或其他附件。
如果附件用于解决动压问题,请说明 其拟针对的机理. Emerson 现行 Anderson Greenwood 资料是一个有用示例,说明为何这一点很重要:脉冲抑制和远程压力感测是针对不同机理的独立选项。
Anderson Greenwood 附件与选项.
入口与排放系统安装情况
请提供足够信息以便审查:
- 阀门入口布置及已知压损问题;;
- 排放去向;;
- 相关情况下的积聚背压或叠加背压;;
- 可能影响所选阀门结构的下游工况。
不得以远传引压管作为主阀入口问题已解决、无需处理的依据。
启闭压差与工作范围
确认:
- 正常工作压力范围;;
- 相关动压特性;;
- 要求的或可接受的回座依据;;
- 泄放事件后系统压力预期如何恢复。
这样供应商工程师就能将安全阀的实际回座行为与压缩机工况进行对比。
候选方案筛选决策
以下术语是 本文的工程筛选框架,而非法规分类.
进入工程 / RFQ 评审
泄放工况已明确,感压方式已了解,相关压力动态和安装系统信息足以进行供应商评估。
暂缓
压力扰动仍未明确;感压点未知;在机理不清晰的情况下提出远程感压或其他附件方案;或进口、背压或回座条件仍未解决。
拒绝候选方案
仅在已确认存在有证据支持的不匹配时使用。仅缺少数据是暂停评审的理由,而不是编造拒绝规则的理由。
对于仍在确定更广泛压缩机泄放工况的读者,请参阅 ZOBAI 压缩机安全阀应用指南.
对于尚未在弹簧式和先导式结构之间做出选择的读者,请参阅 弹簧式与先导式安全阀对比.
如果工况已经确定,需要了解相关产品系列信息,请参见 ZOBAI 先导式安全阀. 产品系列信息不能替代针对具体应用工况的工程评审。
对于压缩机 POSRV 询价,下一步有效做法是提供已确定的泄放工况,以及审查实际候选产品所需的压力动态、传感、进口/排放和回座信息。最终型号、排量、材质、认证和规范符合性决策仍取决于项目数据和相应的工程依据。
压缩机 POSRV 脉动、传感与启闭压差常见问题
压缩机脉动会导致先导式安全阀提前开启吗?
如果到达先导阀的压力包含接近整定条件的快速波动,则可能发生。第一步是区分真实的压缩机/系统脉动或压力尖峰与仅在泄放流量开始后才出现的循环动作。部分气体工况 POSRV 系列的制造商资料提供专门针对脉动压缩机应用的压力尖峰阻尼功能,但这是特定产品的选项,并非通用解决方案。
何时远程传感对压缩机 POSRV 有帮助?
当主阀进口处的局部压力不能代表被保护系统压力时,远程传感可以提供帮助,尤其是在泄放流量造成进口压力损失之后。它改变的是先导阀的压力参考点;并不能消除主泄放流路中的压力损失。
远程传感管线是防脉动装置吗?
不是。远程传感解决的是先导阀从何处获取压力参考点的问题。压力尖峰阻尼器或其他阻尼功能解决的是另一种机理。在选择任一方案之前,应先确定扰动是在阀门开启前就存在,还是主要在泄放流量开始后才出现。
压缩机工况下,调制式先导阀是否总是更优?
不是。突开式与调制式先导阀的响应特性不同,但两者都不是压缩机工况的通用最优选择。选型应基于实际压力曲线、入口/取压布置、泄放需求,以及具体先导阀/主阀组合的制造商文件所记载的开启与回座行为。
为什么启闭压差在脉动压缩机系统中很重要?
启闭压差决定整定压力与回座压力之间的关系。如果压缩机恢复或脉动压力反复穿越相关的开启/回座区间,阀门可能无法按预期保持关闭。可接受的关系取决于阀门和应用,不应简化为一个通用百分比。
压缩机 POSRV 询价应包含哪些动态信息?
请提供压缩机类型、正常工作压力范围、观测到或预期的压力波动、压力测点位置、扰动是在泄放前存在还是在阀门排放后出现、取压布置、入口/排放系统信息,以及已知情况下的回座或启闭压差依据。有压力曲线或脉动研究资料时提供会更有帮助,但此处不将其作为通用规范要求。